关于我
我目前在南洋理工大学(NTU)攻读计算机科学与工程研究型硕士,并在 GIFTS 担任 Research Affiliate,很荣幸能在 Lin William Cong 教授的指导下,于数字经济与金融科技实验室(DEFT Lab)开展研究。我也在 Shanghang Zhang 教授的指导下,与北京大学计算机学院的人机智能实验室(HMI Lab)开展科研合作。此外,我与哈佛大学的 Mengyu Wang 教授及其 Harvard AI and Robotics Lab 长期保持线上科研合作。
目前,我在 Binance 担任数据科学实习生,参与 AI 交易智能体与交易算法的研发。此前,我曾在腾讯光子工作室群的新加坡团队实习。
我的研究兴趣主要集中在世界模型(World Models)与 AI 智能体(AI Agents),关注动作条件生成、策略学习,以及智能体运行框架和后训练,面向机器人操作、交易算法与市场分析、计量研究复现等具体任务。我也关注视觉语言模型(VLMs)的高效推理与可靠性。
我计划于 2027 年春季或秋季开始博士阶段的研究,目前正在寻找合适的机会。欢迎通过 yichen013@e.ntu.edu.sg 联系我,交流研究想法、博士机会或合作,也欢迎推荐。 查看简历(PDF)
研究方向
- 世界模型(World Models): 关注动作条件生成、动作遵循、策略训练与学习,以及统一模型,探索其在机器人操作中的应用。
- AI 智能体(AI Agents): 关注 agent harness、自主规划与工具调用等 agentic 能力,以及结合监督微调(SFT)和强化学习(RL)的后训练;应用场景包括交易算法、市场分析与计量研究复现。
- 视觉语言模型(VLMs): 关注视觉 token 压缩、高效推理与幻觉缓解,探索模型效率与可靠性的提升方法。
研究工作
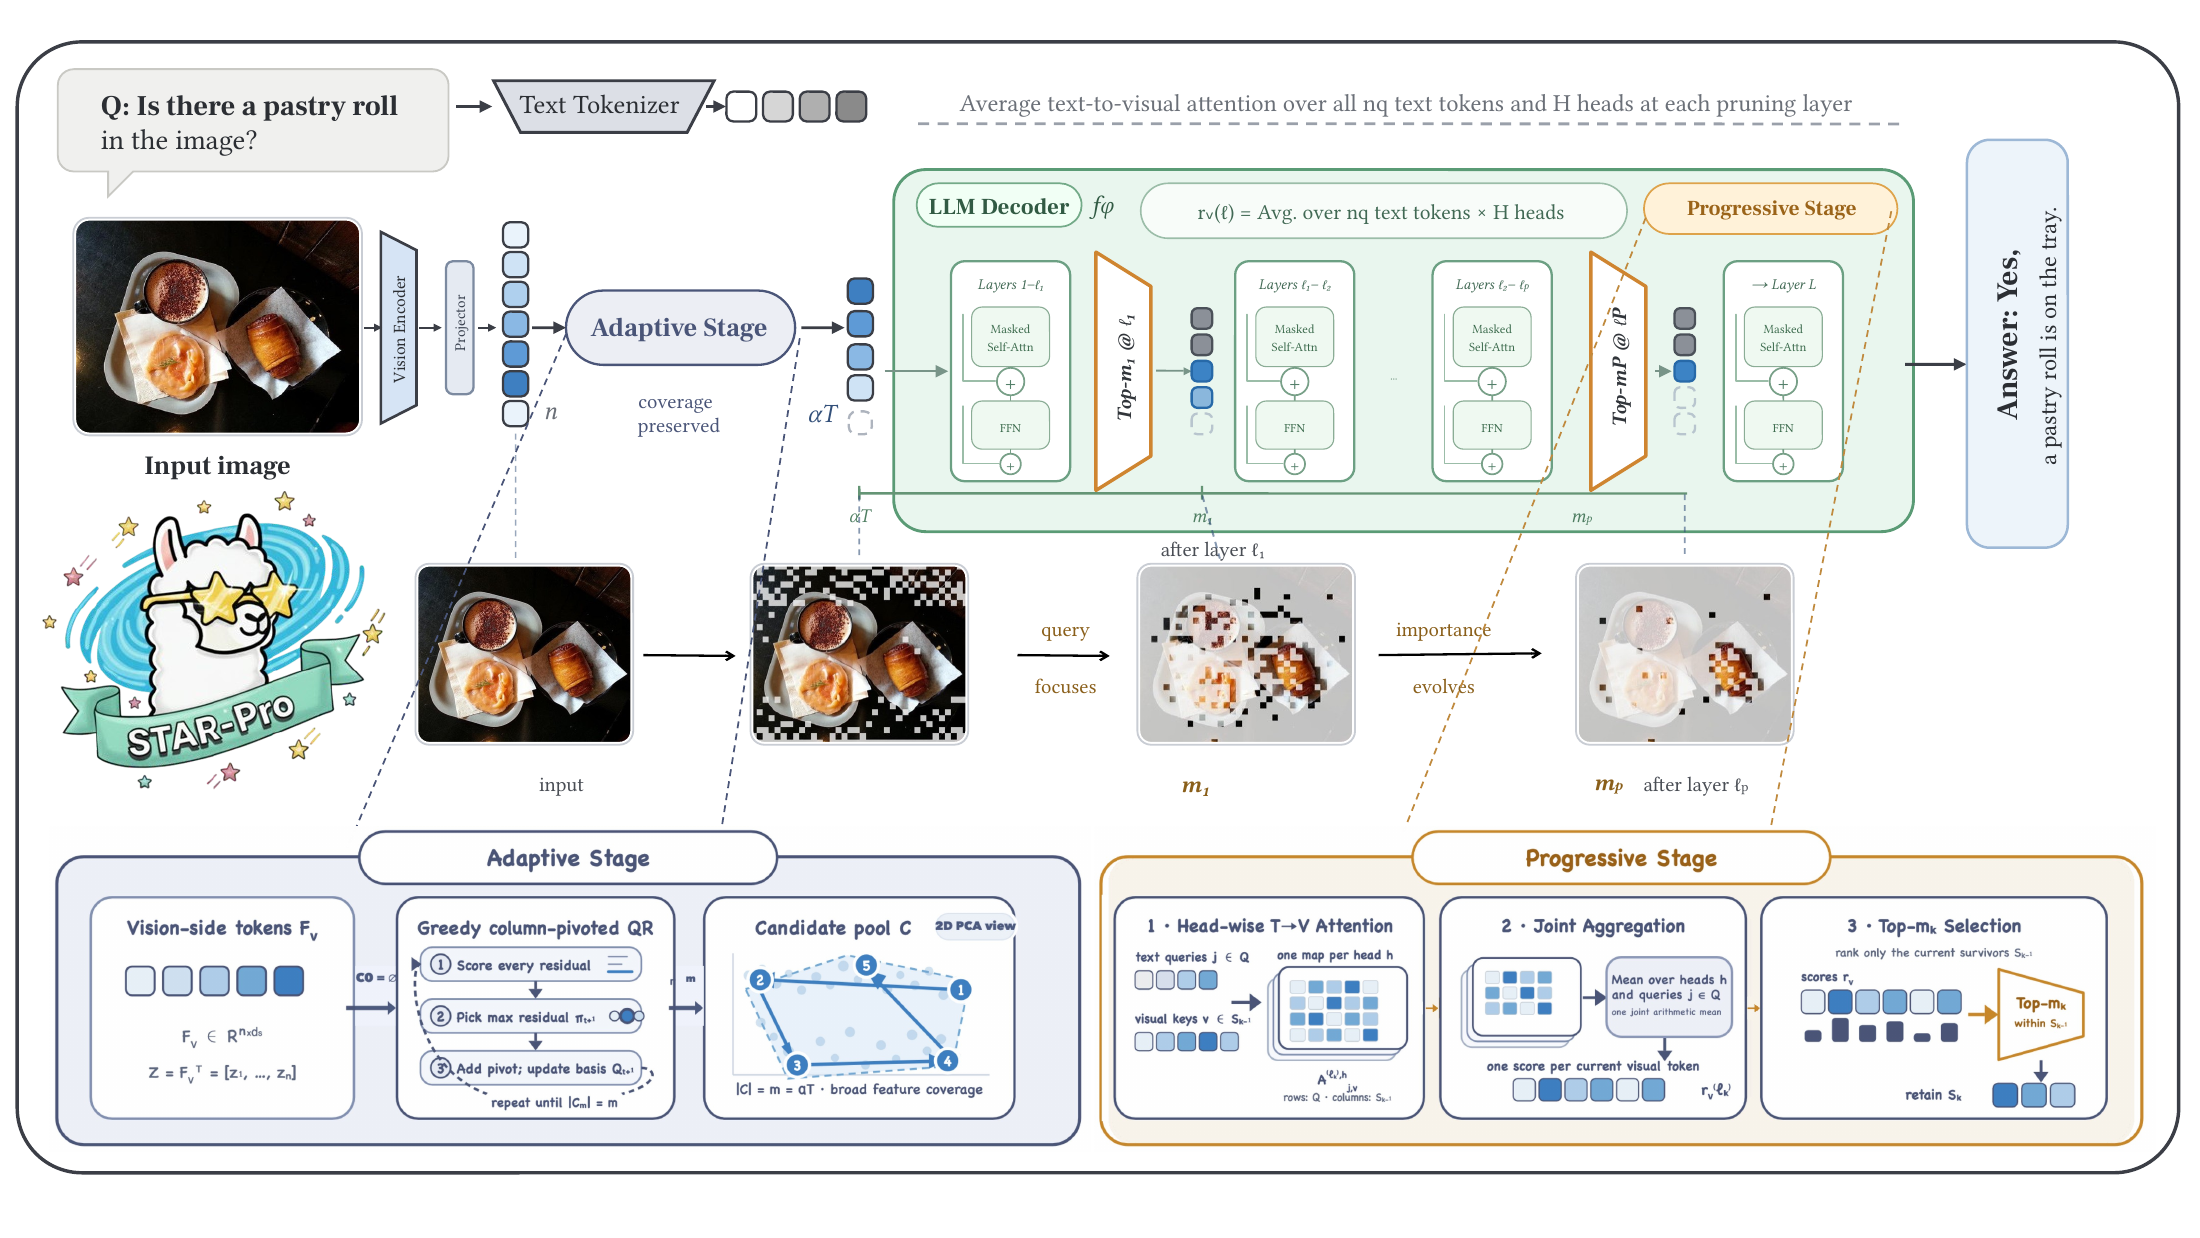
Yichen Guo, Tinghao Wang, Qizhe Zhang, Lingbei Meng, Yuan Zhang, Jiajun Cao, Hao Jiang, Chenwei Wu, Jixian Wu, Sixiang Chen, Tao Luo, Hongyang Cheng, Kai Tang, Chenxi Li, Renyuan Li, Xiande Huang, Wenya Wang, Shanghang Zhang
无需训练的视觉 token 压缩:先保留特征覆盖度,再随语言与视觉交互逐步细化保留的 token。
共同第一作者
作为共同第一作者,我参与了从自适应选择到渐进剪枝的方法设计,以及跨视觉语言模型架构的评测。
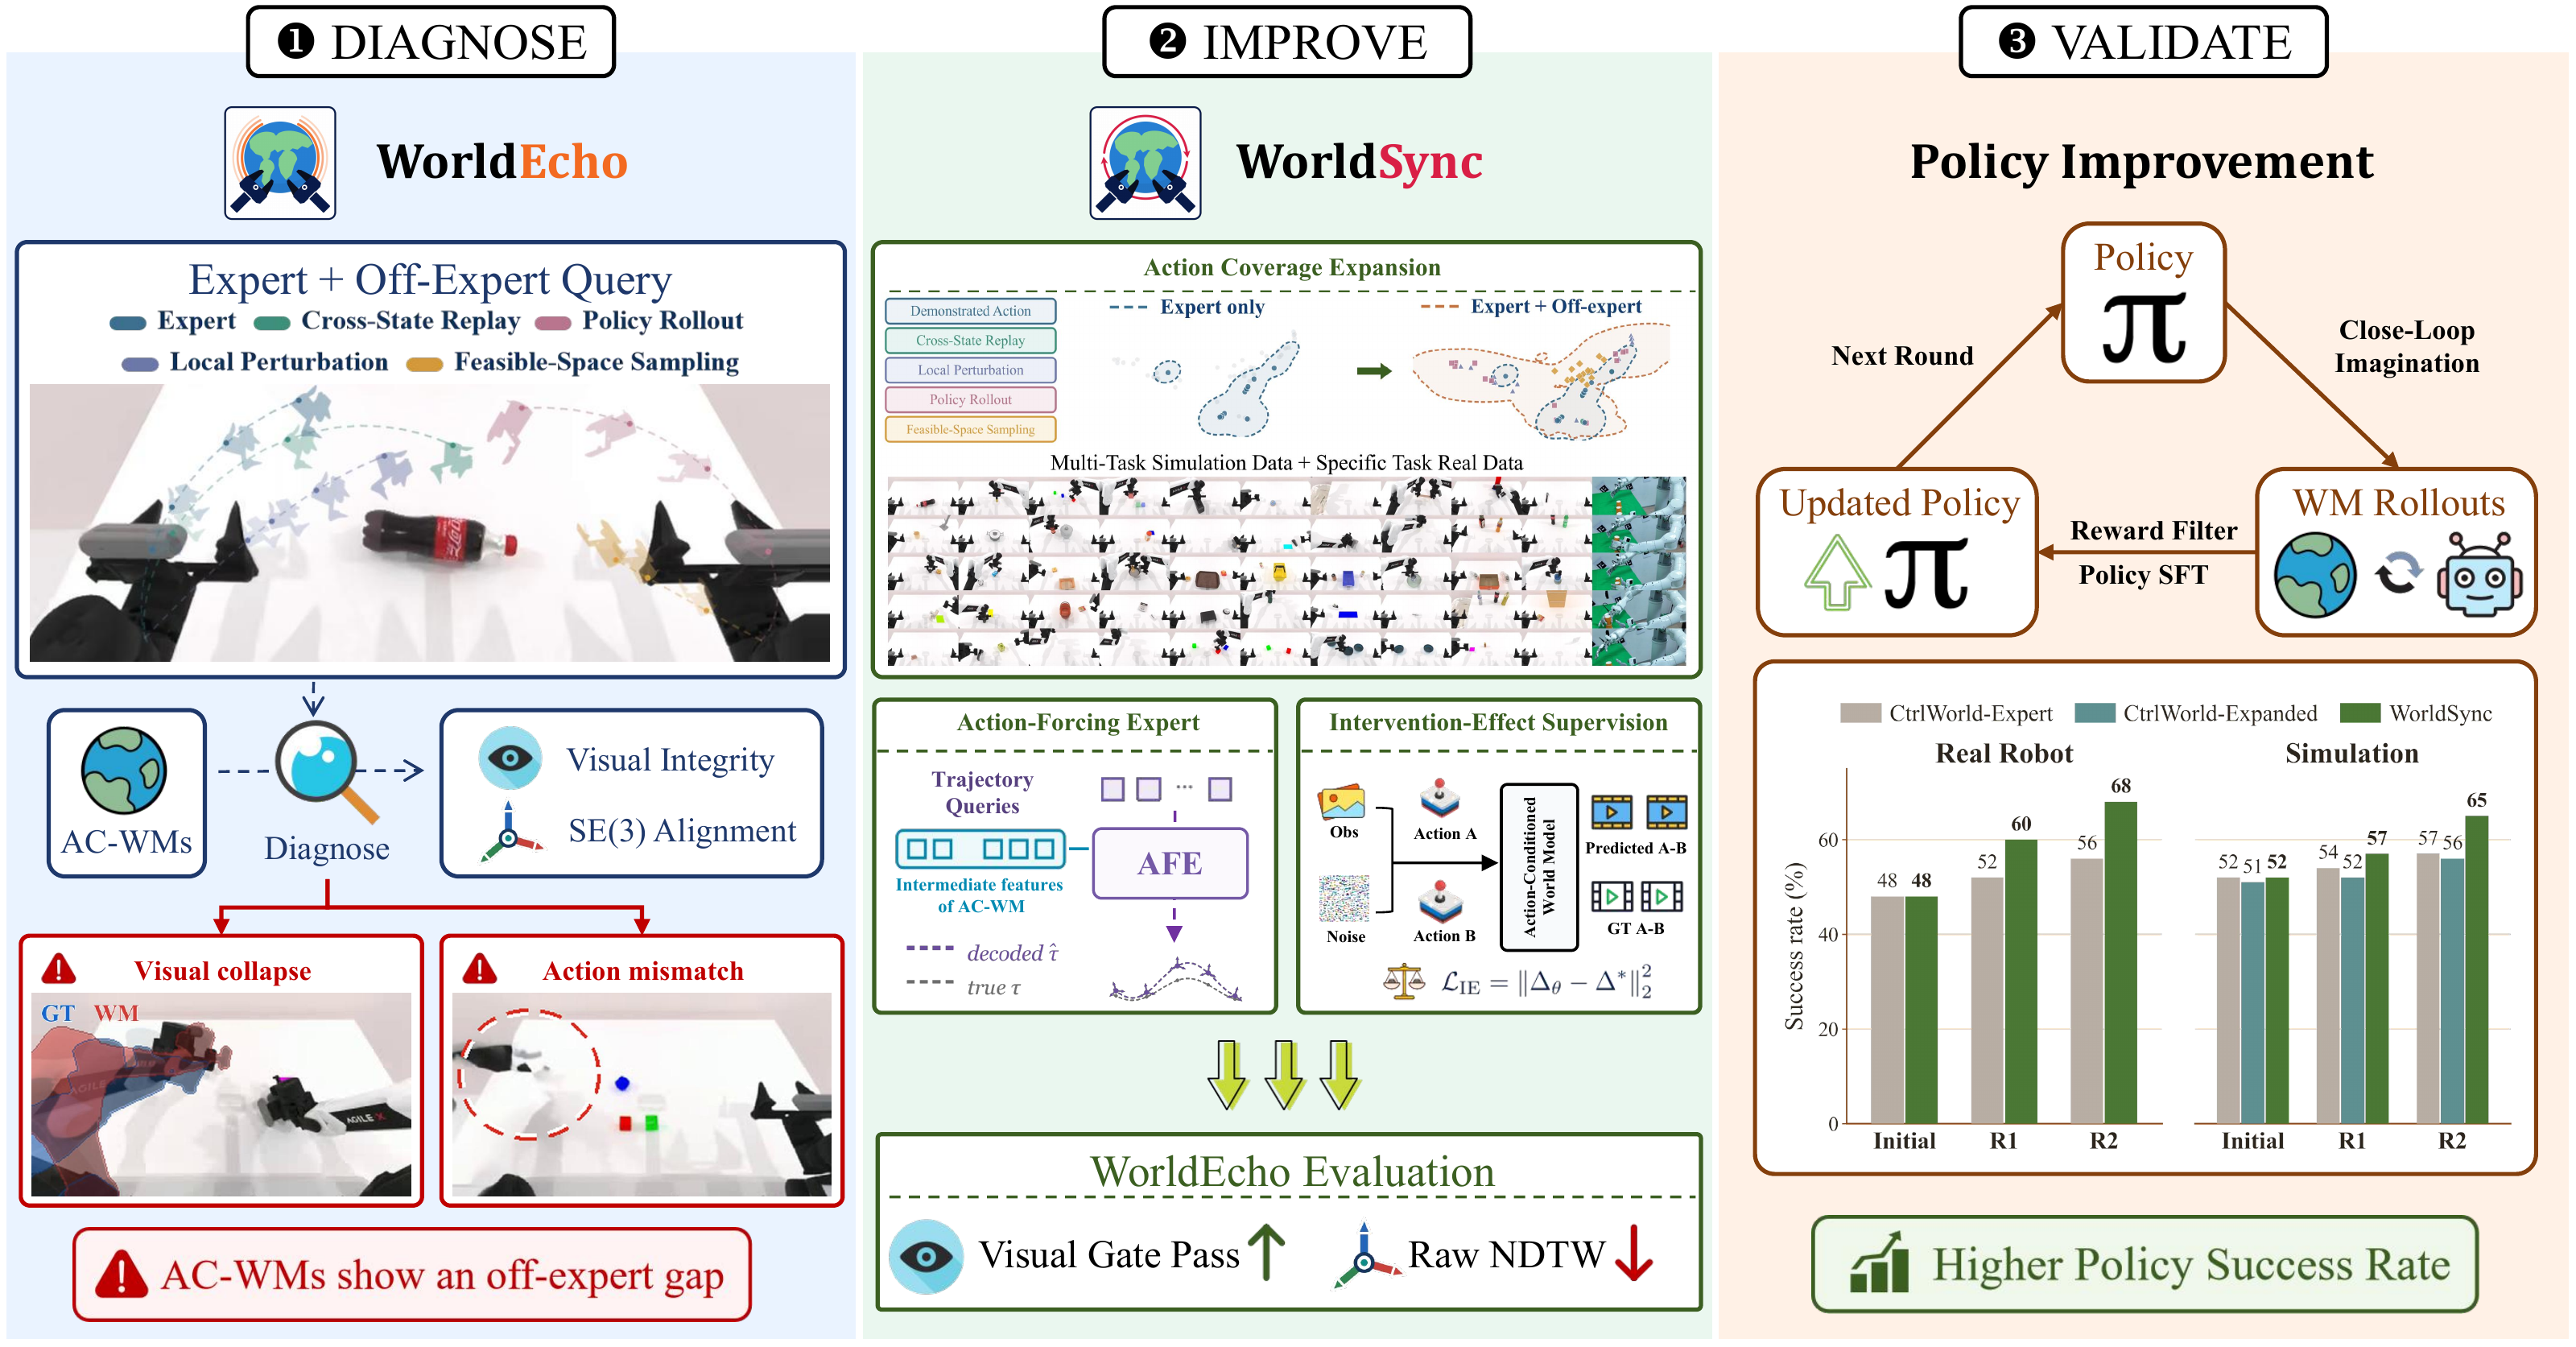
Sixiang Chen, Jiaming Liu, Jixian Wu, Yichen Guo, Tinghao Wang, Siyuan Qian, Hao Chen, Jiajun Cao, Jian Tang, Shanghang Zhang
WorldEcho 诊断动作遵循失败;WorldSync 将生成过程与机器人动力学对齐,以支持策略学习。
核心贡献者
作为核心贡献者,我参与理解并改善机器人世界模型的动作遵循能力。
数据集目前限制访问,数据尚待上传。
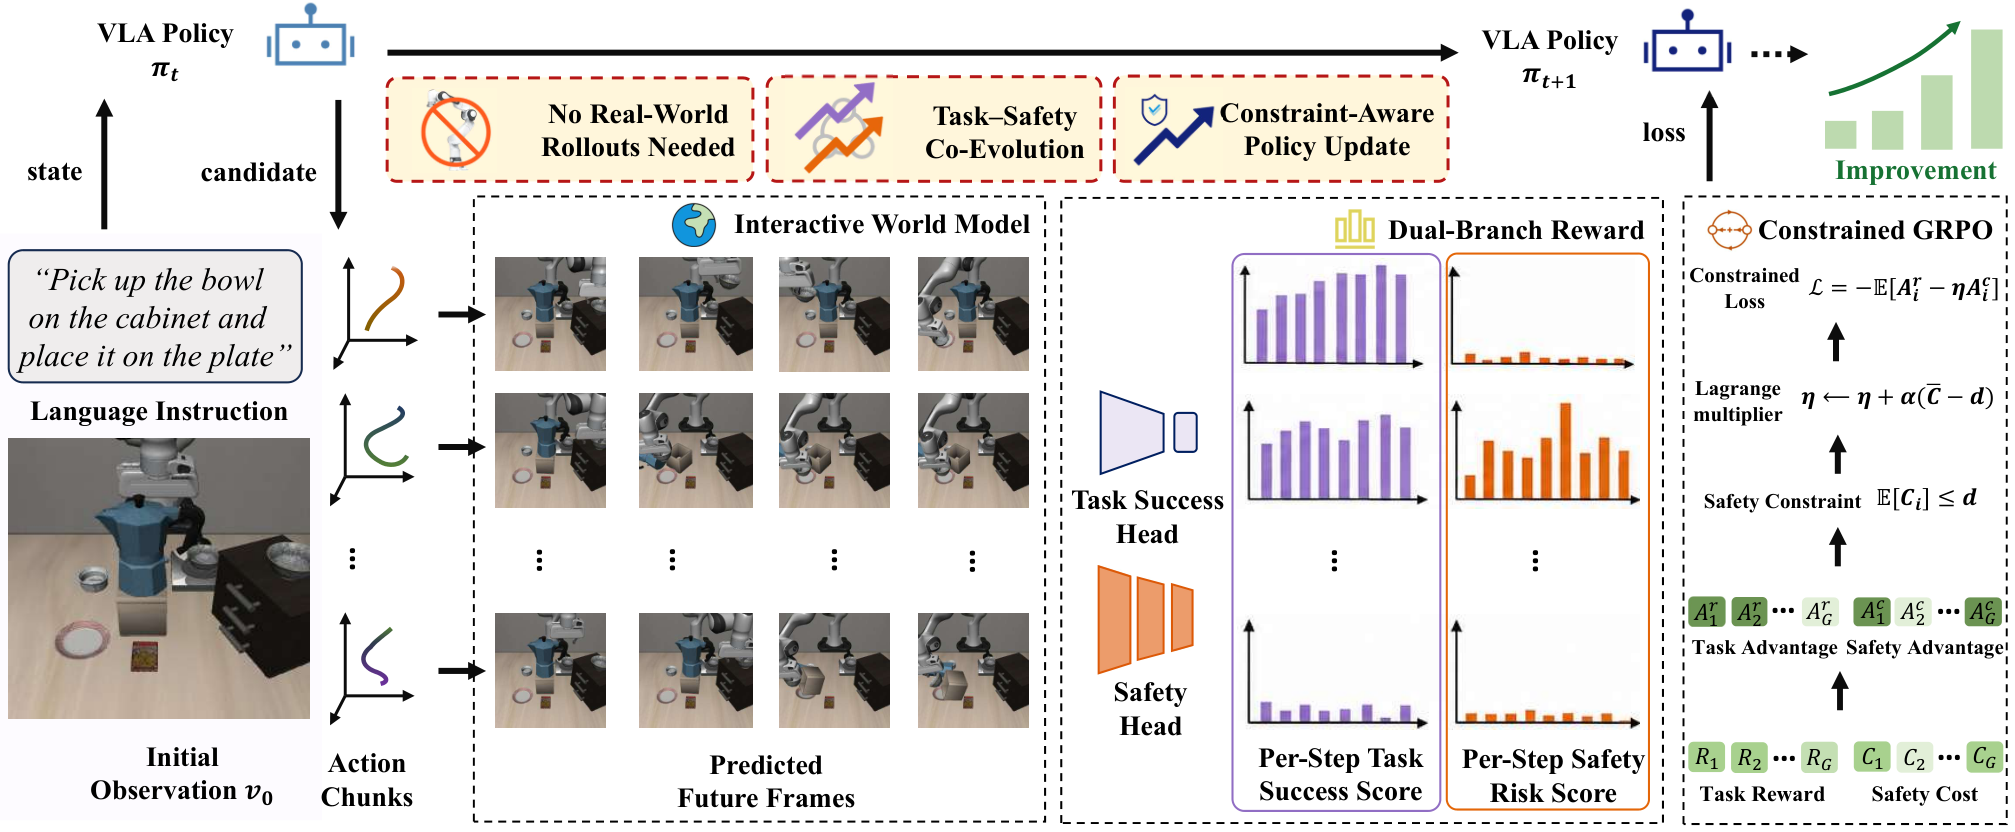
Kai Tang, Peidong Jia, Zhong Chu, Jixian Wu, Rui Ma, Jiajun Cao, Fangyuan Zhao, Sixiang Chen, Yichen Guo, Xiaowei Chi, Chun-Kai Fan, Kevin Zhang, Jinchang Xu, Fubing Yang, Weishi Mi, Xiaozhu Ju, Jian Tang, Shanghang Zhang
通过交互式世界模型中的想象轨迹开展 VLA 策略的安全强化学习,兼顾任务进展与安全性。
共同作者
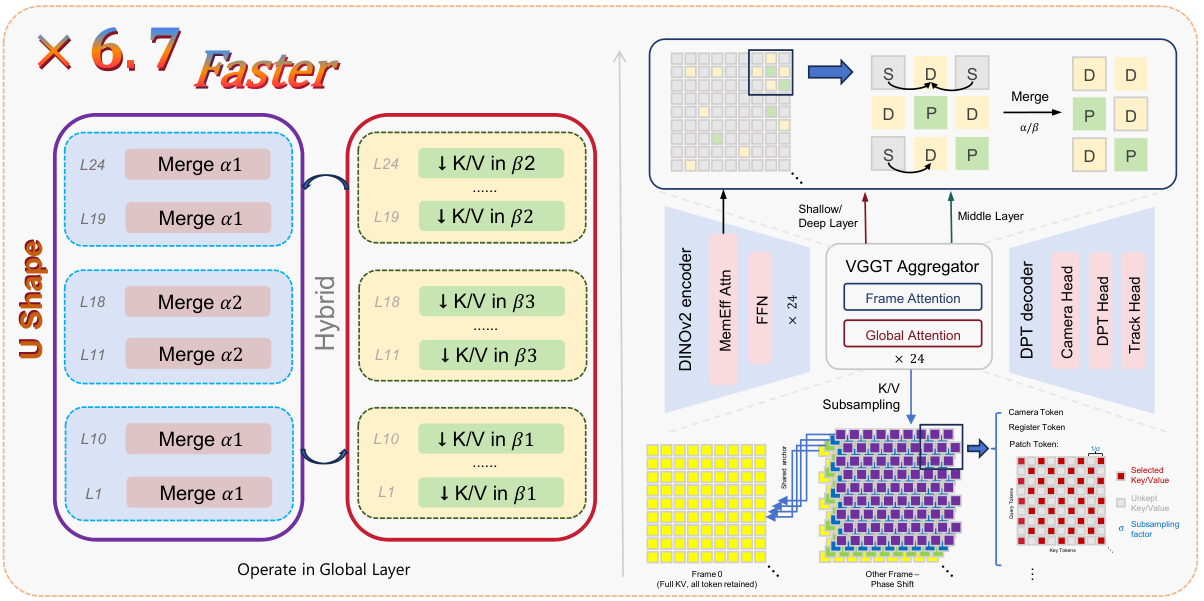
Jinhao You, Shuo Lyu, Zhuohang Lyu, Tanxuan Li, Zibo Zhao, Jiaxiang Hu, Kai Tang, Yichen Guo
通过逐层 token 合并与保留空间结构的 K/V 下采样,无需训练地加速视觉几何 Transformer。
共同作者
完整论文列表 →
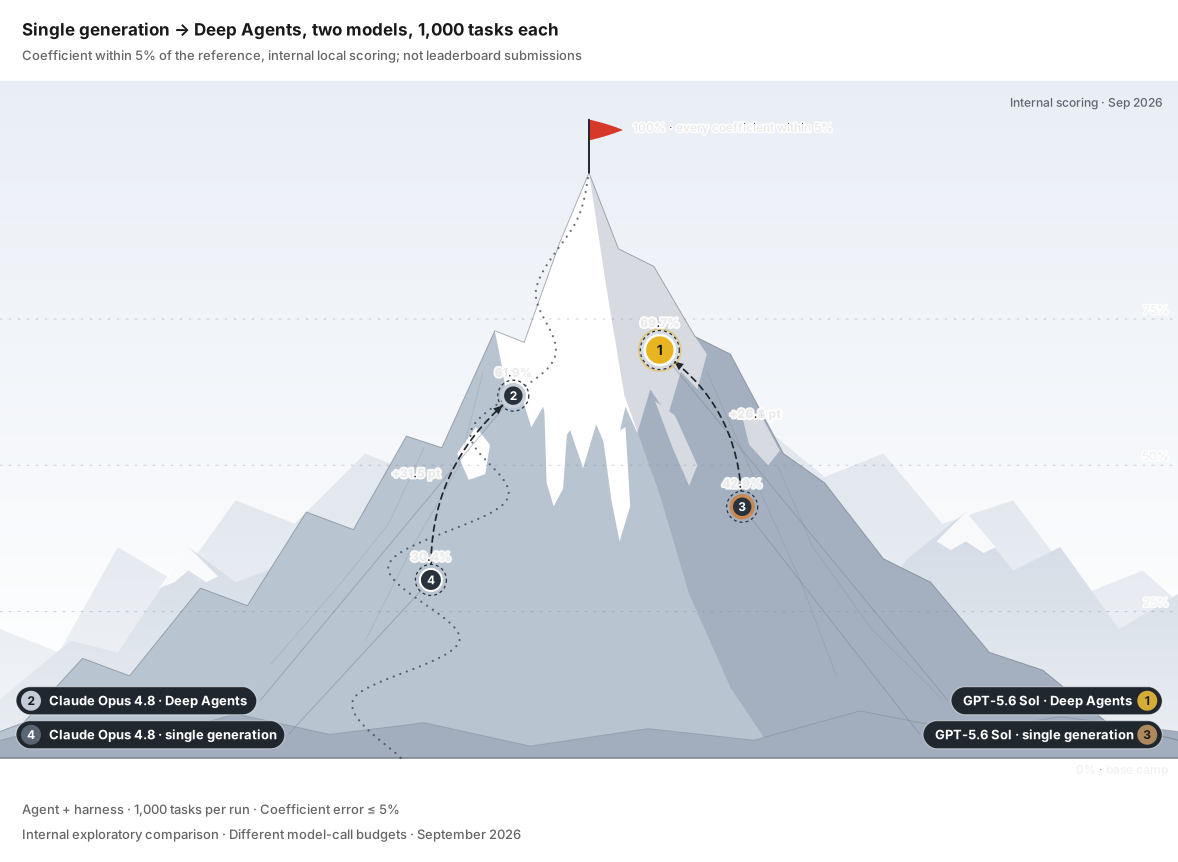
AI 智能体能否从实证研究问题与数据出发,得到可复现的统计结果?
评测流程、智能体运行框架集成与可复现性审计。
Agent + harness 登峰榜 · 2026 年 9 月。每组 1,000 项任务的内部探索性比较,模型调用预算不同。
研究与工作经历
-
南洋理工大学 GIFTS2026 年 4 月至今
Research Affiliate · DEFT Lab
导师:Prof. Lin William Cong
- 研究服务于金融与实证研究的 AI 智能体,包括金融与计量经济学推理、工具调用及智能体评测。
- 参与 InferenceNet 的评测流程与可复现性审计,评估智能体完成经济学和金融实证研究的能力。
-
北京大学 HMI Lab2025 年 7 月至今
研究助理 · 计算机学院
导师:Prof. Shanghang Zhang
- 通过 STAR-Pro 研究高效视觉语言模型,将自适应视觉 token 选择与语言解码器内的渐进细化相结合。
- 研究可靠的多模态推理,通过减弱语言先验的过度主导来缓解幻觉。
- 探索机器人世界模型,关注动作遵循、模型评测与策略学习。
-
Binance2026 年 6 月至今
数据科学实习生 · 远程
导师:Harvin Wang
- 参与 Binance Ai Pro 与多智能体加密货币交易流程,支持市场分析、策略推理及交易信号生成。
- 通过监督微调和强化学习支持智能体后训练,并参与模型推理与部署。
- 构建面向金融任务的智能体运行框架,连接模型、工具、执行流程与评测。
-
腾讯光子工作室群2025 年 8 月至 12 月
数据科学实习生 · 新加坡
导师:Don Li
- 开展面向游戏场景的大语言模型后训练,支持语言理解、生成与交互式决策。
- 构建多智能体经济仿真,涉及智能体协作、资源动态与仿真流程。
-
哈佛大学 Harvard AI and Robotics Lab2025 年 9 月至 11 月
访问学生 · 远程
导师:Prof. Mengyu Wang
- 研究金融智能体及大语言模型交易场景中的多目标强化学习。
- 探索医疗模型的多模态视觉记忆推理,包括记忆增强后训练、多图推理、监督微调与 GRPO。
教育经历
- 南洋理工大学
计算机科学与工程 · 研究型工学硕士
2025 年 9 月至 2026 年 12 月(预计)
- 电子科技大学
电子信息工程 · 工学学士
2021 年 9 月至 2025 年 6 月
荣誉奖项
International Talent & Leadership Scholarship · 前 1% · 2022 年
基于 Jekyll 与 Minimal Light 主题构建。
 Hugging Face